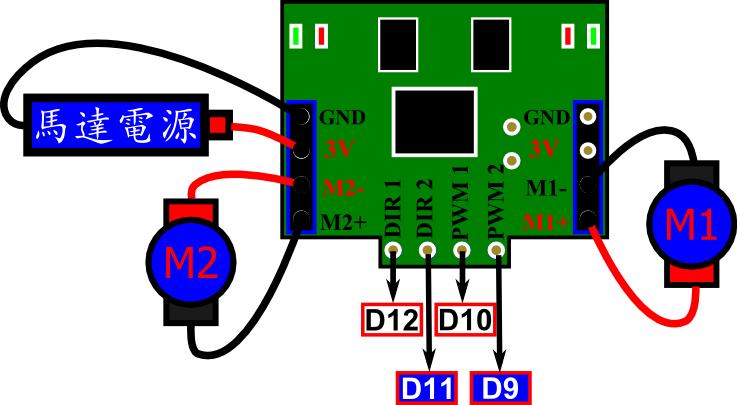
pdf svg
| 紅外線遙控器解碼板 |
pdf svg |
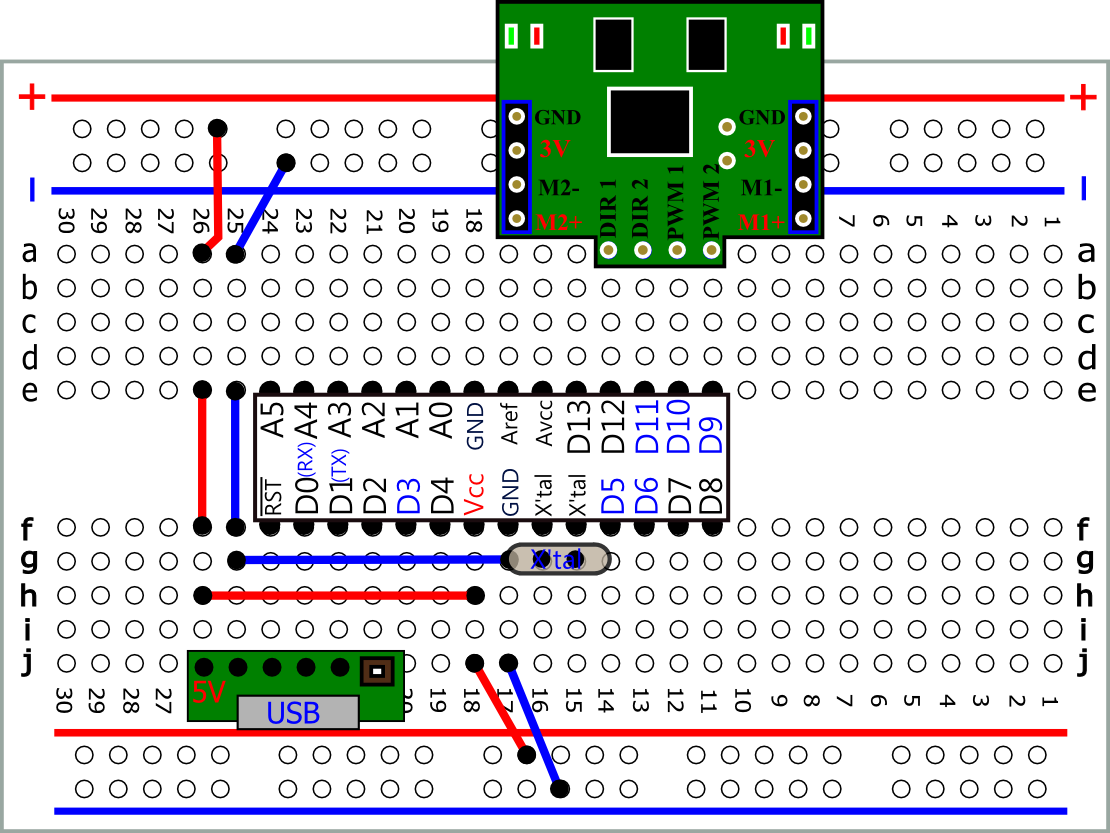 pdf svg |
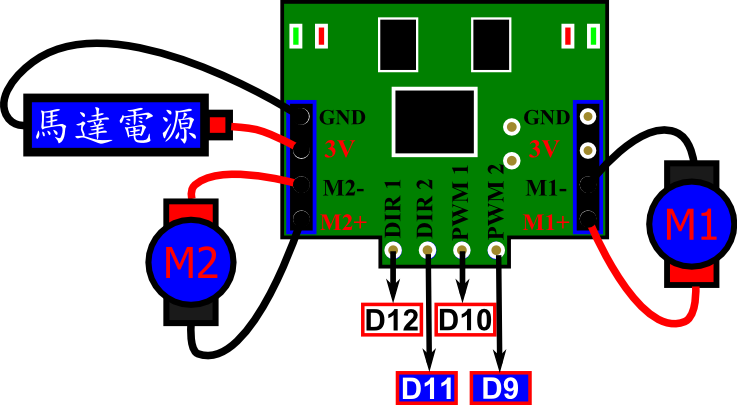 pdf svg |
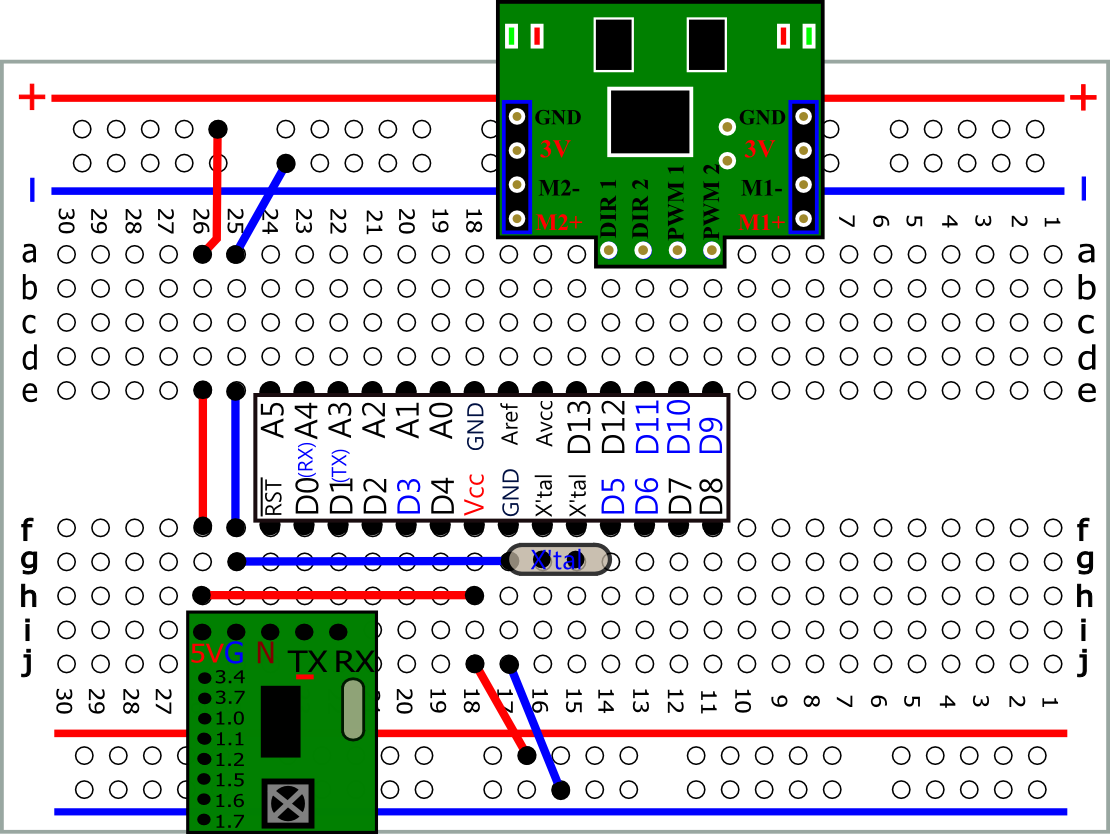 pdf svg |
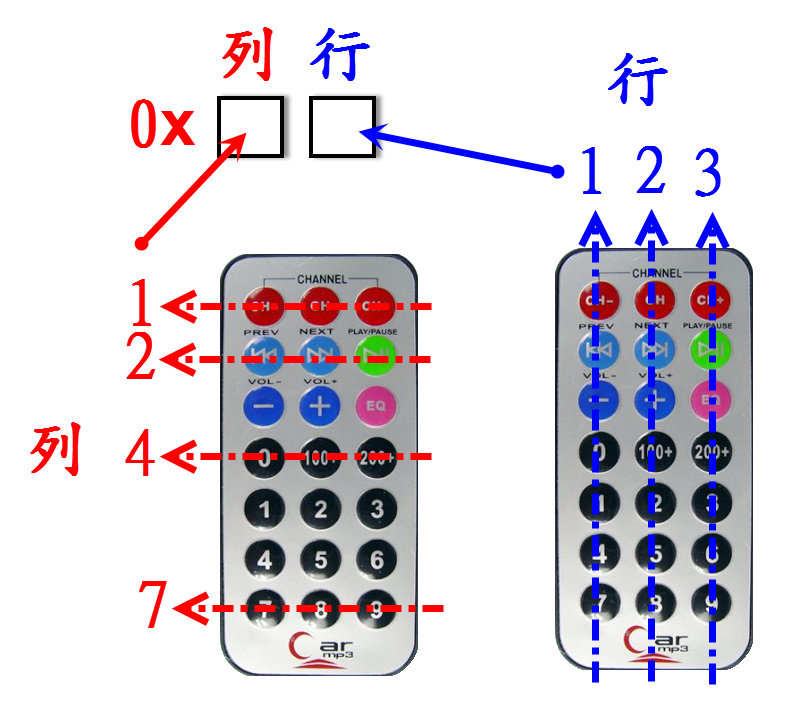 |
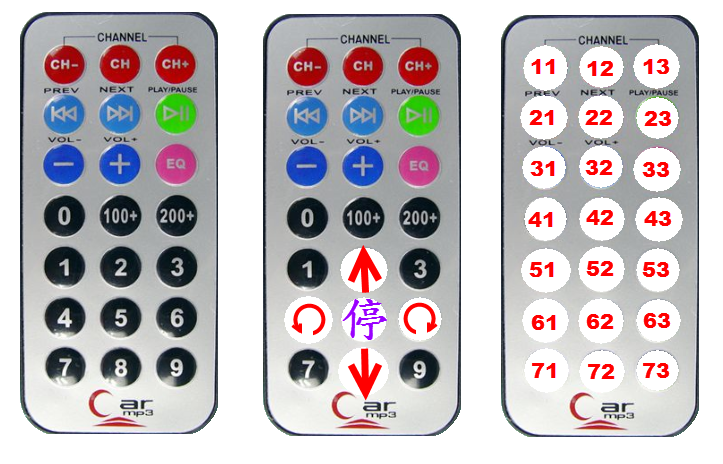 |
#define DirR 12 #define DirL 11 #define PwmL 9 #define PwmR 10 int irin; void cM(int dL,int dR,int sL,int sR){ digitalWrite(DirL,dL); digitalWrite(DirR,dR); analogWrite(PwmL,sL); analogWrite(PwmR,sR); } void setup() { Serial.begin(2400); pinMode( DirL , OUTPUT); pinMode( DirR , OUTPUT); cM(HIGH,HIGH,0,0); } void loop() { if (Serial.available() > 0) { irin= Serial.read(); if (irin==0x62) cM(HIGH,HIGH,0,0); //停 if (irin==0x52) cM(HIGH,HIGH,255,255);//前進 if (irin==0x72) cM(LOW,LOW,255,255);//後退 if (irin==0x61) cM(LOW,HIGH,255,255);//順時針 if (irin==0x63) cM(HIGH,LOW,255,255);//逆時針 } } |
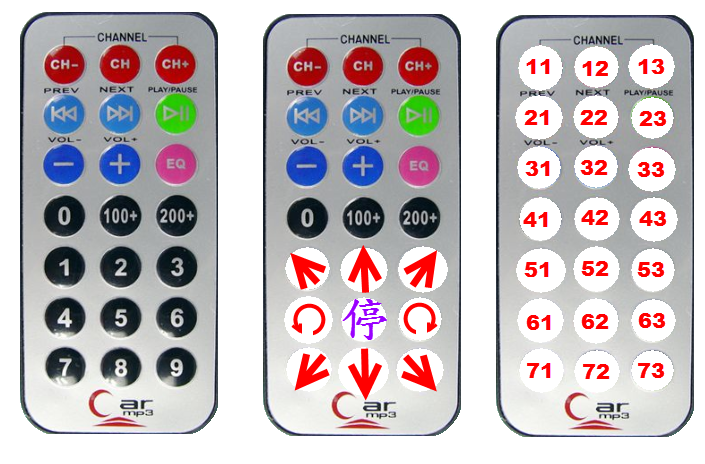 |