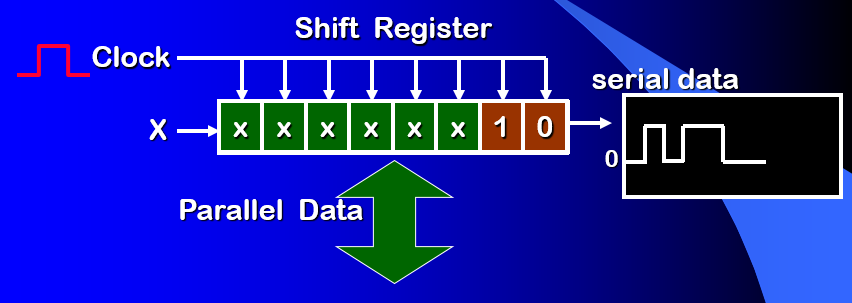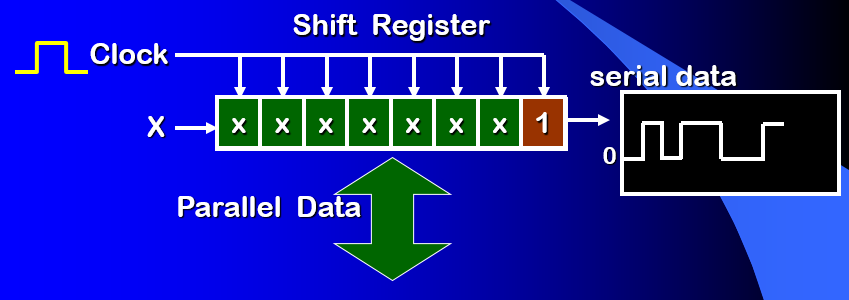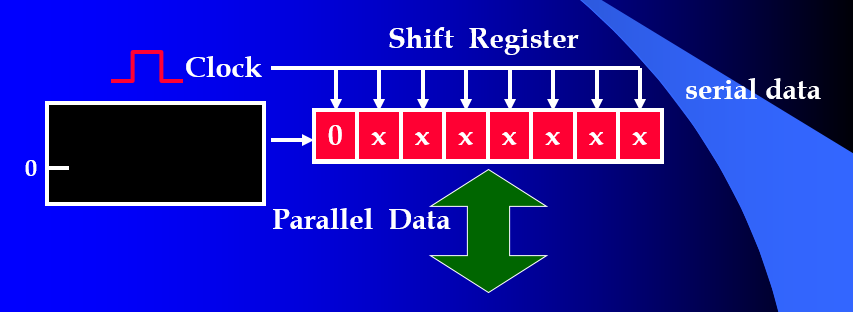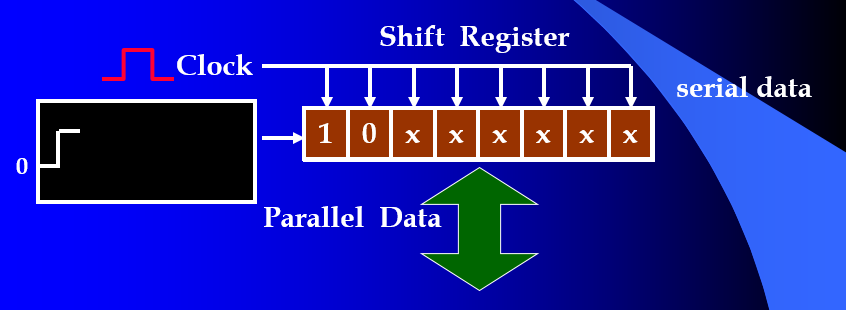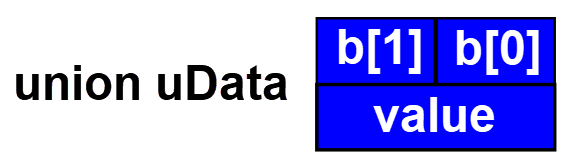
PROTOCOLS: UART - I2C - SPI - Serial communications #001(11:57)(YouTube)

Fun and Easy UART - How the UART Serial Communication Protocol Works(5:41)(YouTube)
UART Protocol Tutorial(7:37)(YouTube)
How does UART work??? (explained clearly)(10:51)(YouTube)


byte byte_2[]={0x31,0x41};
void setup() {
 Serial.begin(9600);
Serial.write(byte_2,sizeof(byte_2));
}

void loop() {
 

}
//Serial monitor 一律轉為ASCII Code 顯示


Serial.write() 和Serial.print()的主要差異

例如:
Serial.print(65); // 輸出’6’和’5′     0x36,0x35
Serial.write(65);
// Serial monitor 解釋為 ’A’  ,
//若傳給另一Arduino 就是 0x41    0100 0001


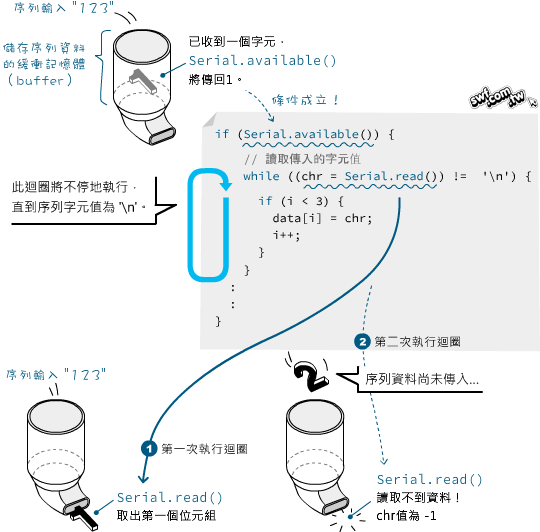
Serial.read()
return :
the first byte of incoming serial data available (or -1 if no data is available) - int


int byteNum;
byte data[5];

void setup() {
 
}

void loop() {
  while (byteNum=Serial.available()) {
       for(int i=0;i<byteNum;i++)
      {
       data[i] = Serial.read();
       i++;
      }
 }

}


int val=1025;
byte Lbyte;
byte Hbyte;
void setup() {
Lbyte=0xFF & val;
Hbyte=0xFF & (val>>4);
Serial.begin(9600);
Serial.write(Lbyte);
Serial.write(Hbyte);
}

void loop() {
  }


使用union


#define Led  12
union uData
{
byte b[2];
int value;
};
union uData data;
#define Led  8
void setup() {
pinMode(Led,OUTPUT);
digitalWrite(Led,0);
data.b[0]=0x34;
data.b[1]=0x12;
if(data.value==0x1234)
digitalWrite(Led,1);
}

void loop() {
  }


使用Serial.write() 與Serial.read()傳送2 Byte data


傳送端

union uData
{
byte b[2];
int value;
};


union uData data;
void setup() {
Serial.begin(9600);
delay(1000);
}

void loop() {
data.value=0x3456;
 //while(!(UCSR0A & (1<<UDRE0)));// 若UDRE0=0 等待
Serial.write(0x21);//起始 字元
 //while(!(UCSR0A & (1<<UDRE0)));// 若UDRE0=0 等待
Serial.write(data.b[0]);
// while(!(UCSR0A & (1<<UDRE0)));// 若UDRE0=0 等待
Serial.write(data.b[1]);
delay(1000);
}
或
union uData
{
byte b[2];
int value;
};

union uData data;
void setup() {
Serial.begin(9600);
delay(1000);
}

void loop() {
data.value=0x3456;
Serial.write(0x21);//起始 字元
Serial.write(data.b,2);
delay(1000);
}


接收端

#define Led  12
union uData
{
byte b[2];
int value;
};

union uData data;
 
void setup() {
 Serial.begin(9600);
pinMode(Led,OUTPUT);
digitalWrite(Led,1);
}

void loop() {
  if(Serial.available()>0)
{
  if(Serial.read()==0x21) //判斷是否為起始字元
  {
   //delay(10);//若資料傳遞不正確 可再加長
   // Wait until data is received  (不用delay)
   while ( !(UCSR0A & (1 << RXC0)) )  ;
   data.b[0]=Serial.read();
  
//delay(10);//若資料傳遞不正確 可再加長
  // Wait until data is received  (不 用delay) 
   while ( !(UCSR0A & (1 << RXC0)) )  ;
   data.b[1]=Serial.read();
   if(data.value==0x3456)
    { //Toggle D12
        digitalWrite(Led,1-digitalRead(Led));
      //asm("SBI 0x03,4");
    }
  }
 
  }
 }

或

#define Led  12
union uData
{
byte b[2];
int value;
};

union uData data;
 
void setup() {
 Serial.begin(9600);
pinMode(Led,OUTPUT);
digitalWrite(Led,1);
}

void loop() {
  if(Serial.available()>0)
{
  if(Serial.read()==0x21) //判斷是否為起始字元
  {
 // delay(10);//若資料傳遞不正確 可再加長
  Serial.readBytes(data.b,2);
   if(data.value==0x3456)
    {
     //Toggle D12
        digitalWrite(Led,1-digitalRead(Led));
      //asm("SBI 0x03,4");
    }
  }
 
  }
 }