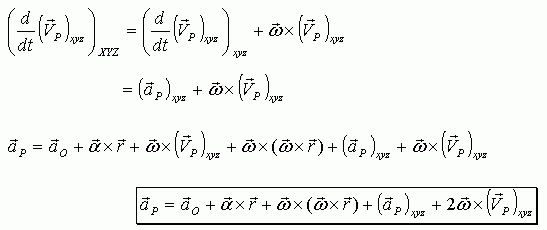目錄 / 運動學 Kinematics
加速度Acceleration
符號沿用 速度 頁:\(xyz\) 座標固定於剛體上,剛體角速度 \(\vec\omega\)、角加速度 \(\vec\alpha\),\(\vec r = \overrightarrow{OP}\)。
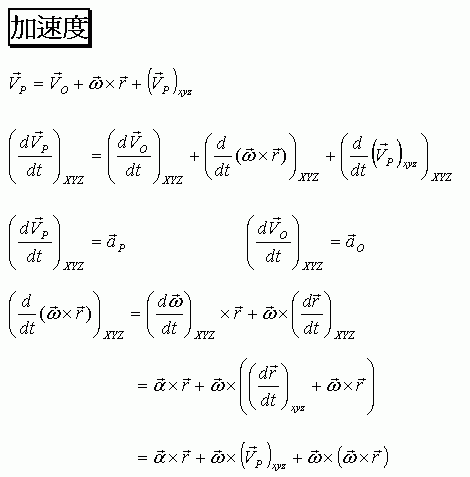
一、對速度公式微分 Differentiating the Velocity Equation
$$\vec V_P = \vec V_O + \vec\omega\times\vec r + \left(\vec V_P\right)_{xyz}$$
$$\left(\frac{d\vec V_P}{dt}\right)_{XYZ} = \left(\frac{d\vec V_O}{dt}\right)_{XYZ} + \left(\frac{d}{dt}\left(\vec\omega\times\vec r\right)\right)_{XYZ} + \left(\frac{d}{dt}\left(\vec V_P\right)_{xyz}\right)_{XYZ}$$
$$\left(\frac{d\vec V_P}{dt}\right)_{XYZ} = \vec a_P \qquad\qquad \left(\frac{d\vec V_O}{dt}\right)_{XYZ} = \vec a_O$$
第二項 \(\vec\omega\times\vec r\) 的微分
$$\begin{aligned}
\left(\frac{d}{dt}\left(\vec\omega\times\vec r\right)\right)_{XYZ}
&= \left(\frac{d\vec\omega}{dt}\right)_{XYZ}\times\vec r + \vec\omega\times\left(\frac{d\vec r}{dt}\right)_{XYZ} \\
&= \vec\alpha\times\vec r + \vec\omega\times\left(\left(\frac{d\vec r}{dt}\right)_{xyz} + \vec\omega\times\vec r\right) \\
&= \vec\alpha\times\vec r + \vec\omega\times\left(\vec V_P\right)_{xyz} + \vec\omega\times\left(\vec\omega\times\vec r\right)
\end{aligned}$$
第三項 \(\left(\vec V_P\right)_{xyz}\) 的微分
$$\begin{aligned}
\left(\frac{d}{dt}\left(\vec V_P\right)_{xyz}\right)_{XYZ}
&= \left(\frac{d}{dt}\left(\vec V_P\right)_{xyz}\right)_{xyz} + \vec\omega\times\left(\vec V_P\right)_{xyz} \\
&= \left(\vec a_P\right)_{xyz} + \vec\omega\times\left(\vec V_P\right)_{xyz}
\end{aligned}$$
二、加速度公式 Acceleration Equation
$$\begin{aligned}
\vec a_P = \vec a_O &+ \vec\alpha\times\vec r + \vec\omega\times\left(\vec V_P\right)_{xyz} + \vec\omega\times\left(\vec\omega\times\vec r\right) \\
&+ \left(\vec a_P\right)_{xyz} + \vec\omega\times\left(\vec V_P\right)_{xyz}
\end{aligned}$$
$$\boxed{\;\vec a_P = \vec a_O + \vec\alpha\times\vec r + \vec\omega\times\left(\vec\omega\times\vec r\right) + \left(\vec a_P\right)_{xyz} + 2\vec\omega\times\left(\vec V_P\right)_{xyz}\;}$$
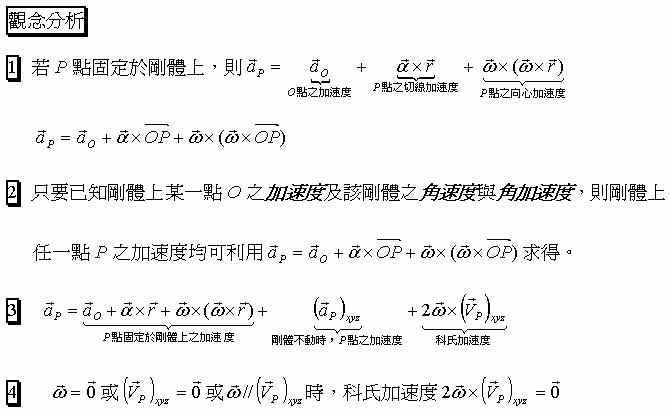
三、觀念分析 Concept Analysis
- 若 \(P\) 點固定於剛體上,則
$$\vec a_P = \underbrace{\vec a_O}_{O\text{ 點之加速度}} + \underbrace{\vec\alpha\times\vec r}_{P\text{ 點之切線加速度}} + \underbrace{\vec\omega\times\left(\vec\omega\times\vec r\right)}_{P\text{ 點之向心加速度}}$$
$$\vec a_P = \vec a_O + \vec\alpha\times\overrightarrow{OP} + \vec\omega\times\left(\vec\omega\times\overrightarrow{OP}\right)$$
切線加速度(tangential acceleration);向心加速度(centripetal acceleration)。
補充:
- \(\vec\omega\times(\vec\omega\times\vec r) = -\omega^2\,\vec r_\perp\)(\(\vec r_\perp\) 為 \(\vec r\) 垂直於 \(\vec\omega\) 的分量),永遠指向轉軸,所以「向心」說法恆成立。
- \(\vec\alpha\times\vec r\) 只有在 \(\vec\alpha \parallel \vec\omega\)(平面運動、定軸轉動)時才沿圓周切線方向。一般 3D 運動中 \(\vec\omega\) 本身會改變方向,\(\vec\alpha\) 不平行 \(\vec\omega\),此時 \(\vec\alpha\times\vec r\) 不一定是切線方向,「切線加速度」只是習慣稱呼。
- 只要已知剛體上某一點 \(O\) 之加速度及該剛體之角速度與角加速度,則剛體上任一點 \(P\) 之加速度均可利用 \(\vec a_P = \vec a_O + \vec\alpha\times\overrightarrow{OP} + \vec\omega\times(\vec\omega\times\overrightarrow{OP})\) 求得。
- 加速度的三個組成: $$\vec a_P = \underbrace{\vec a_O + \vec\alpha\times\vec r + \vec\omega\times\left(\vec\omega\times\vec r\right)}_{P\text{ 點固定於剛體上之加速度}} + \underbrace{\left(\vec a_P\right)_{xyz}}_{\text{剛體不動時,}P\text{ 點之加速度}} + \underbrace{2\vec\omega\times\left(\vec V_P\right)_{xyz}}_{\text{科氏加速度}}$$ 科氏加速度(Coriolis acceleration)。
- \(\vec\omega = \vec 0\) 或 \(\left(\vec V_P\right)_{xyz} = \vec 0\) 或 \(\vec\omega \parallel \left(\vec V_P\right)_{xyz}\) 時,科氏加速度 \(2\vec\omega\times\left(\vec V_P\right)_{xyz} = \vec 0\)。
對照原始圖檔(3 張)