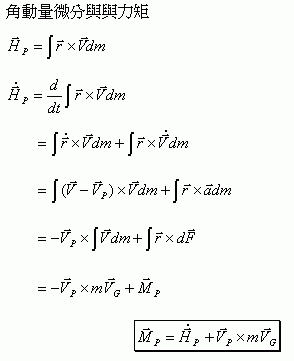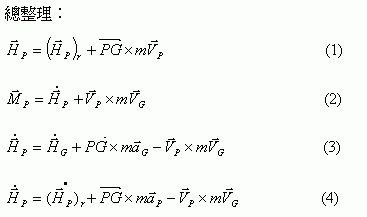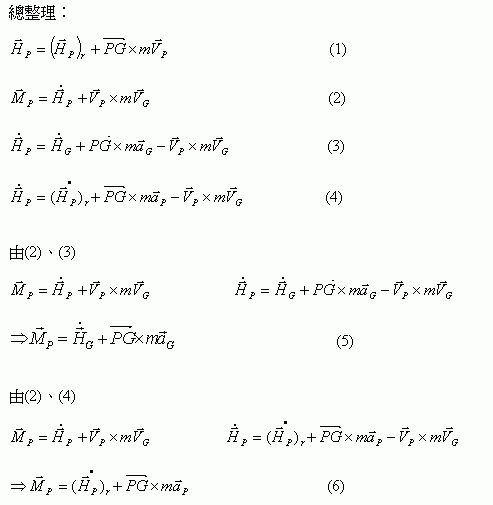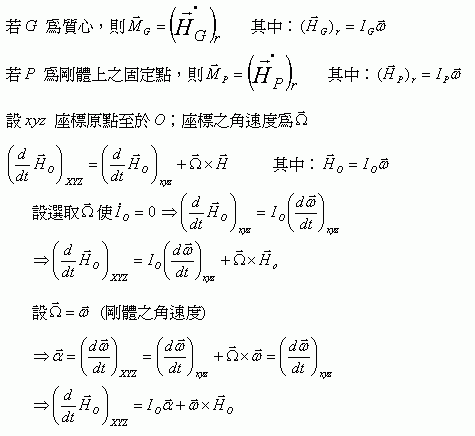目錄 / 動力學 Kinetics
力矩與角動量的微分Moment and Differentiation of Angular Momentum
一、角動量微分與力矩 Rate of Angular Momentum & Moment
$$\vec H_P = \int \vec r\times\vec V\,dm$$
$$\begin{aligned}
\dot{\vec H}_P &= \frac{d}{dt}\int \vec r\times\vec V\,dm \\
&= \int \dot{\vec r}\times\vec V\,dm + \int \vec r\times\dot{\vec V}\,dm \\
&= \int \left(\vec V - \vec V_P\right)\times\vec V\,dm + \int \vec r\times\vec a\,dm \\
&= -\vec V_P\times\int\vec V\,dm + \int \vec r\times d\vec F \\
&= -\vec V_P\times m\vec V_G + \vec M_P
\end{aligned}$$
$$\boxed{\;\vec M_P = \dot{\vec H}_P + \vec V_P\times m\vec V_G\;}$$
- \(\vec V\times\vec V = \vec 0\),所以第一個積分只剩 \(-\vec V_P\times\int\vec V\,dm\)。
- \(\vec a\,dm = d\vec F\)(牛頓第二定律);\(d\vec F\) 含外力與內力。內力成對、大小相等方向相反,且沿兩質點連線(牛頓第三定律的強形式),所以內力對任一點的力矩成對抵消,\(\int\vec r\times d\vec F\) 只剩外力對 \(P\) 的力矩 \(\vec M_P\)。剛體的標準假設滿足此條件。
二、總整理 Summary
$$\vec H_P = \left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec V_P \tag{1}$$
$$\vec M_P = \dot{\vec H}_P + \vec V_P\times m\vec V_G \tag{2}$$
$$\dot{\vec H}_P = \dot{\vec H}_G + \overrightarrow{PG}\times m\vec a_G - \vec V_P\times m\vec V_G \tag{3}$$
$$\dot{\vec H}_P = \frac{d}{dt}\left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec a_P - \vec V_P\times m\vec V_G \tag{4}$$
由 (2)、(3)
$$\vec M_P = \dot{\vec H}_P + \vec V_P\times m\vec V_G \qquad \dot{\vec H}_P = \dot{\vec H}_G + \overrightarrow{PG}\times m\vec a_G - \vec V_P\times m\vec V_G$$
$$\Rightarrow\ \vec M_P = \dot{\vec H}_G + \overrightarrow{PG}\times m\vec a_G \tag{5}$$
由 (2)、(4)
$$\vec M_P = \dot{\vec H}_P + \vec V_P\times m\vec V_G \qquad \dot{\vec H}_P = \frac{d}{dt}\left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec a_P - \vec V_P\times m\vec V_G$$
$$\Rightarrow\ \vec M_P = \frac{d}{dt}\left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec a_P \tag{6}$$
三、兩個常用特例 Special Cases
- 若 \(G\) 為質心(\(P = G\),\(\overrightarrow{PG} = \vec 0\)),則 $$\vec M_G = \frac{d}{dt}\left(\vec H_G\right)_r \qquad\text{其中:}\ \left(\vec H_G\right)_r = I_G\,\vec\omega$$
- 若 \(P\) 為剛體上之固定點(\(\vec a_P = \vec 0\)),則 $$\vec M_P = \frac{d}{dt}\left(\vec H_P\right)_r \qquad\text{其中:}\ \left(\vec H_P\right)_r = I_P\,\vec\omega$$
四、在轉動座標中計算 \(\dot{\vec H}\) Using a Rotating Frame
設 \(xyz\) 座標原點置於 \(O\);座標之角速度為 \(\vec\Omega\)。
適用條件:\(O\) 必須是質心 \(G\) 或剛體上的固定點。
- 只有這兩種情形,絕對角動量才等於 \(I_O\vec\omega\)(第三節兩個特例):\(O = G\) 時 \(\vec H_G = (\vec H_G)_r = I_G\vec\omega\);\(O\) 固定時 \(\vec V_O = \vec 0\),\(\vec H_O = (\vec H_O)_r = I_O\vec\omega\)。
- 若 \(O\) 是剛體上任意一個會動的點,\(\vec H_O = I_O\vec\omega + \overrightarrow{OG}\times m\vec V_O\)(見 角動量 頁),下面的式子不能直接套用;此時要改用式 (6)。
$$\left(\frac{d}{dt}\vec H_O\right)_{XYZ} = \left(\frac{d}{dt}\vec H_O\right)_{xyz} + \vec\Omega\times\vec H_O \qquad\text{其中:}\ \vec H_O = I_O\,\vec\omega$$
設選取 \(\vec\Omega\) 使 \(\dot I_O = 0\)(座標隨剛體轉,慣性矩陣不變):
$$\Rightarrow\ \left(\frac{d}{dt}\vec H_O\right)_{xyz} = I_O\left(\frac{d\vec\omega}{dt}\right)_{xyz}$$
$$\Rightarrow\ \left(\frac{d}{dt}\vec H_O\right)_{XYZ} = I_O\left(\frac{d\vec\omega}{dt}\right)_{xyz} + \vec\Omega\times\vec H_O$$
設 \(\vec\Omega = \vec\omega\)(剛體之角速度):
$$\Rightarrow\ \vec\alpha = \left(\frac{d\vec\omega}{dt}\right)_{XYZ} = \left(\frac{d\vec\omega}{dt}\right)_{xyz} + \vec\Omega\times\vec\omega = \left(\frac{d\vec\omega}{dt}\right)_{xyz}$$
$$\boxed{\;\Rightarrow\ \left(\frac{d}{dt}\vec H_O\right)_{XYZ} = I_O\,\vec\alpha + \vec\omega\times\vec H_O\;}$$
- 編註:原圖「座標原點至於 \(O\)」更正為「置於」;「\(\vec\Omega\times\vec H\)」補上下標 \(O\)。
對照原始圖檔(4 張)