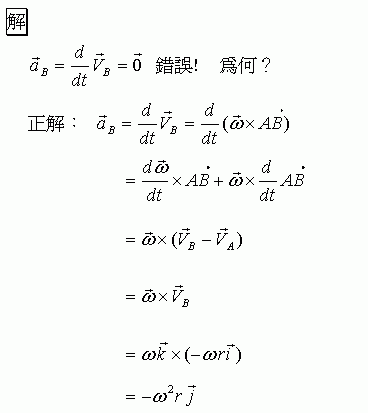目錄 / 運動學 Kinematics
速度與加速度例題Velocity & Acceleration Example
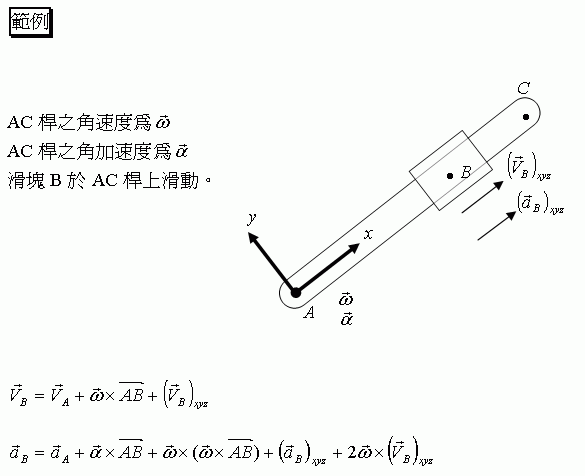
範例一:滑塊在轉動桿上滑動 Slider on a Rotating Rod
- \(AC\) 桿之角速度為 \(\vec\omega\)。
- \(AC\) 桿之角加速度為 \(\vec\alpha\)。
- 滑塊 \(B\) 於 \(AC\) 桿上滑動。
- \(xyz\) 座標固定於 \(AC\) 桿上,原點在 \(A\)。
$$\vec V_B = \vec V_A + \vec\omega\times\overrightarrow{AB} + \left(\vec V_B\right)_{xyz}$$
$$\begin{aligned}
\vec a_B = \vec a_A &+ \vec\alpha\times\overrightarrow{AB} + \vec\omega\times\left(\vec\omega\times\overrightarrow{AB}\right) \\
&+ \left(\vec a_B\right)_{xyz} + 2\vec\omega\times\left(\vec V_B\right)_{xyz}
\end{aligned}$$
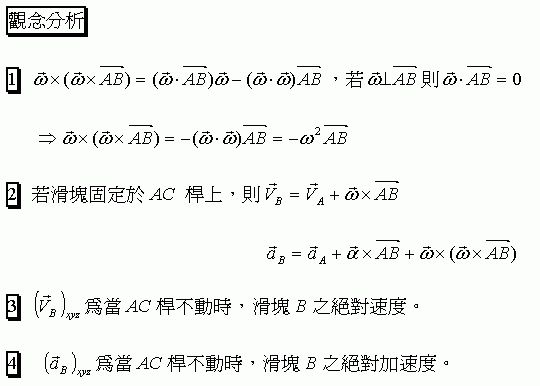
觀念分析
- $$\vec\omega\times\left(\vec\omega\times\overrightarrow{AB}\right) = \left(\vec\omega\cdot\overrightarrow{AB}\right)\vec\omega - \left(\vec\omega\cdot\vec\omega\right)\overrightarrow{AB}$$ 若 \(\vec\omega \perp \overrightarrow{AB}\),則 \(\vec\omega\cdot\overrightarrow{AB} = 0\) $$\Rightarrow\; \vec\omega\times\left(\vec\omega\times\overrightarrow{AB}\right) = -\left(\vec\omega\cdot\vec\omega\right)\overrightarrow{AB} = -\omega^2\,\overrightarrow{AB}$$
- 若滑塊固定於 \(AC\) 桿上,則 $$\vec V_B = \vec V_A + \vec\omega\times\overrightarrow{AB}$$ $$\vec a_B = \vec a_A + \vec\alpha\times\overrightarrow{AB} + \vec\omega\times\left(\vec\omega\times\overrightarrow{AB}\right)$$
- \(\left(\vec V_B\right)_{xyz}\) 為當 \(AC\) 桿不動時,滑塊 \(B\) 之絕對速度。
- \(\left(\vec a_B\right)_{xyz}\) 為當 \(AC\) 桿不動時,滑塊 \(B\) 之絕對加速度。
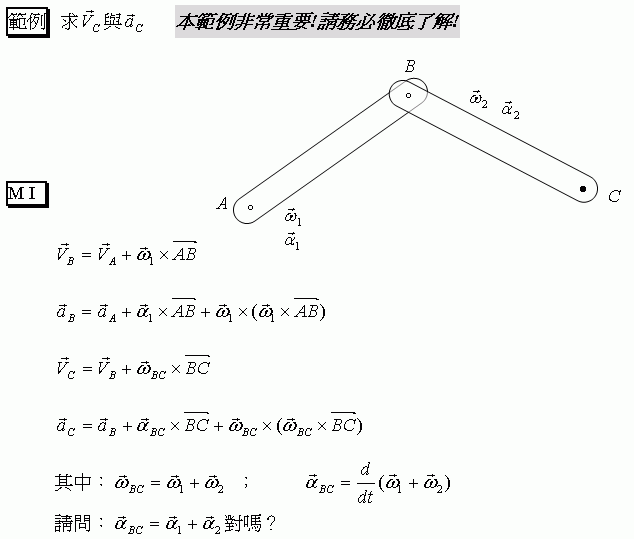
範例二:兩連桿,求 \(\vec V_C\) 與 \(\vec a_C\) Two-Link Arm
本範例非常重要!請務必徹底了解!
- \(AB\) 桿:角速度 \(\vec\omega_1\)、角加速度 \(\vec\alpha_1\)。
- \(BC\) 桿相對 \(AB\) 桿:角速度 \(\vec\omega_2\)、角加速度 \(\vec\alpha_2\)。
方法一(M I):以 \(BC\) 桿的絕對角速度直接計算
$$\vec V_B = \vec V_A + \vec\omega_1\times\overrightarrow{AB}$$
$$\vec a_B = \vec a_A + \vec\alpha_1\times\overrightarrow{AB} + \vec\omega_1\times\left(\vec\omega_1\times\overrightarrow{AB}\right)$$
$$\vec V_C = \vec V_B + \vec\omega_{BC}\times\overrightarrow{BC}$$
$$\vec a_C = \vec a_B + \vec\alpha_{BC}\times\overrightarrow{BC} + \vec\omega_{BC}\times\left(\vec\omega_{BC}\times\overrightarrow{BC}\right)$$
$$\text{其中:}\quad \vec\omega_{BC} = \vec\omega_1 + \vec\omega_2\,;\qquad \vec\alpha_{BC} = \frac{d}{dt}\left(\vec\omega_1 + \vec\omega_2\right)$$
請問:\(\vec\alpha_{BC} = \vec\alpha_1 + \vec\alpha_2\) 對嗎?
看解答
一般不對。\(\vec\omega_2\) 是 \(BC\) 相對 \(AB\) 的角速度,它的方向會隨 \(AB\) 桿一起轉動,對時間微分時要用運輸定理:
$$\begin{aligned}
\vec\alpha_{BC} = \frac{d}{dt}\left(\vec\omega_1 + \vec\omega_2\right)_{XYZ}
&= \vec\alpha_1 + \left(\frac{d\vec\omega_2}{dt}\right)_{xyz} + \vec\omega_1\times\vec\omega_2 \\
&= \vec\alpha_1 + \vec\alpha_2 + \vec\omega_1\times\vec\omega_2
\end{aligned}$$
- \(\vec\alpha_2 = \left(d\vec\omega_2/dt\right)_{xyz}\) 為 \(BC\) 相對 \(AB\) 的角加速度(\(xyz\) 固定於 \(AB\) 桿上)。
- 只有 \(\vec\omega_1 \parallel \vec\omega_2\)(例如平面運動,兩者都垂直於運動平面)時 \(\vec\omega_1\times\vec\omega_2 = \vec 0\),才有 \(\vec\alpha_{BC} = \vec\alpha_1 + \vec\alpha_2\)。
- 這也是 M II 多出科氏項 \(2\vec\omega_1\times(\vec\omega_2\times\overrightarrow{BC})\) 的原因之一;兩種方法算出的 \(\vec a_C\) 完全相同(已用數值模擬驗證)。
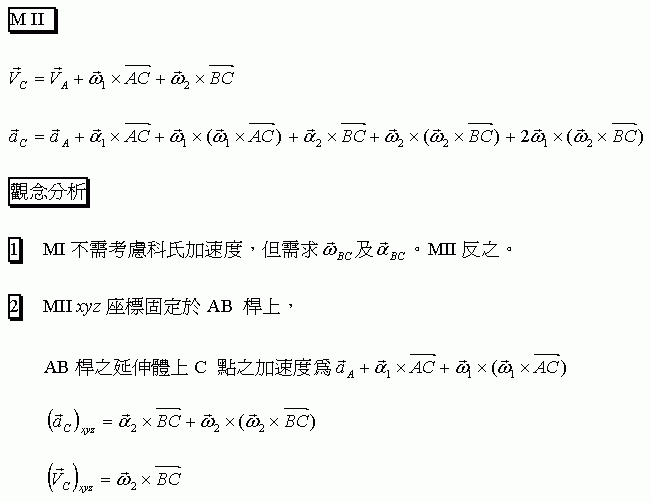
方法二(M II):\(xyz\) 座標固定於 \(AB\) 桿上
$$\vec V_C = \vec V_A + \vec\omega_1\times\overrightarrow{AC} + \vec\omega_2\times\overrightarrow{BC}$$
$$\begin{aligned}
\vec a_C = \vec a_A &+ \vec\alpha_1\times\overrightarrow{AC} + \vec\omega_1\times\left(\vec\omega_1\times\overrightarrow{AC}\right) \\
&+ \vec\alpha_2\times\overrightarrow{BC} + \vec\omega_2\times\left(\vec\omega_2\times\overrightarrow{BC}\right) \\
&+ 2\vec\omega_1\times\left(\vec\omega_2\times\overrightarrow{BC}\right)
\end{aligned}$$
觀念分析
- M I 不需考慮科氏加速度,但需求 \(\vec\omega_{BC}\) 及 \(\vec\alpha_{BC}\);M II 反之。
- M II 的 \(xyz\) 座標固定於 \(AB\) 桿上:
- \(AB\) 桿之延伸體上 \(C\) 點之加速度為 \(\vec a_A + \vec\alpha_1\times\overrightarrow{AC} + \vec\omega_1\times\left(\vec\omega_1\times\overrightarrow{AC}\right)\)
- \(\left(\vec a_C\right)_{xyz} = \vec\alpha_2\times\overrightarrow{BC} + \vec\omega_2\times\left(\vec\omega_2\times\overrightarrow{BC}\right)\)
- \(\left(\vec V_C\right)_{xyz} = \vec\omega_2\times\overrightarrow{BC}\)
範例三:指出錯誤之處 Find the Mistake
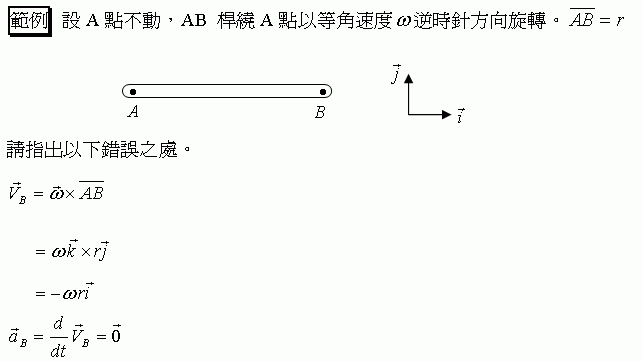
- 設 \(A\) 點不動,\(AB\) 桿繞 \(A\) 點以等角速度 \(\omega\) 逆時針方向旋轉。
- \(\overline{AB} = r\)。
請指出以下錯誤之處:
$$\begin{aligned}
\vec V_B &= \vec\omega\times\overrightarrow{AB} \\
&= \omega\vec k\times r\vec j \\
&= -\omega r\,\vec i \\
\vec a_B &= \frac{d}{dt}\vec V_B = \vec 0
\end{aligned}$$
看解答
$$\vec a_B = \frac{d}{dt}\vec V_B = \vec 0 \quad\text{錯誤!為何?}$$
$$\begin{aligned}
\text{正解:}\quad \vec a_B = \frac{d}{dt}\vec V_B &= \frac{d}{dt}\left(\vec\omega\times\overrightarrow{AB}\right) \\
&= \frac{d\vec\omega}{dt}\times\overrightarrow{AB} + \vec\omega\times\frac{d}{dt}\overrightarrow{AB} \\
&= \vec\omega\times\left(\vec V_B - \vec V_A\right) \\
&= \vec\omega\times\vec V_B \\
&= \omega\vec k\times\left(-\omega r\,\vec i\right) \\
&= -\omega^2 r\,\vec j
\end{aligned}$$
- \(\vec V_B\) 大小不變,但方向一直在轉,所以 \(\frac{d}{dt}\vec V_B \ne \vec 0\);結果 \(-\omega^2 r\,\vec j\) 指向 \(A\),就是向心加速度。
- 編註:原圖 \(AB\) 畫成水平(沿 \(\vec i\)),但計算以 \(\overrightarrow{AB} = r\vec j\) 進行。若依圖取 \(\overrightarrow{AB} = r\vec i\),則 \(\vec V_B = \omega r\,\vec j\)、\(\vec a_B = -\omega^2 r\,\vec i\),同樣指向 \(A\),結論不變。
範例四:A 看 B 不動,B 對 A 的相對速度是否為零? Relative Velocity
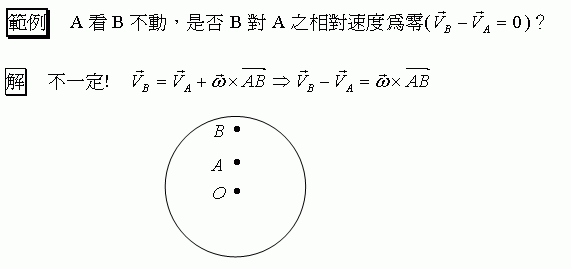
- 問:\(A\) 看 \(B\) 不動,是否 \(B\) 對 \(A\) 之相對速度為零(\(\vec V_B - \vec V_A = 0\))?
- 解:不一定!
$$\vec V_B = \vec V_A + \vec\omega\times\overrightarrow{AB} \;\Rightarrow\; \vec V_B - \vec V_A = \vec\omega\times\overrightarrow{AB}$$
- 圓盤轉動時,\(A\)、\(B\) 都在盤上,\(A\) 看 \(B\) 位置不變;但只要 \(\vec\omega \ne \vec 0\),相對速度 \(\vec\omega\times\overrightarrow{AB}\) 就不是零。
對照原始圖檔(7 張)