控制系統
以唱盤轉盤的調速為例,比較控制系統的兩種基本架構。(文字說明為補充)
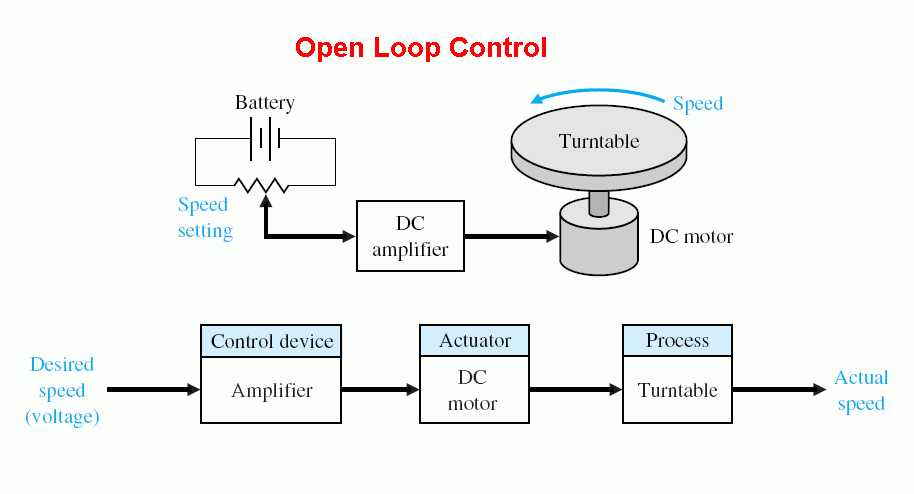
開迴路控制 Open-Loop Control
旋鈕(可變電阻)設定一個電壓,經放大器驅動直流馬達帶動轉盤。控制器只依「設定值」輸出,不看實際轉速。只要負載、電池電壓或摩擦一改變,轉速就跟著偏掉,而控制器完全不知道。
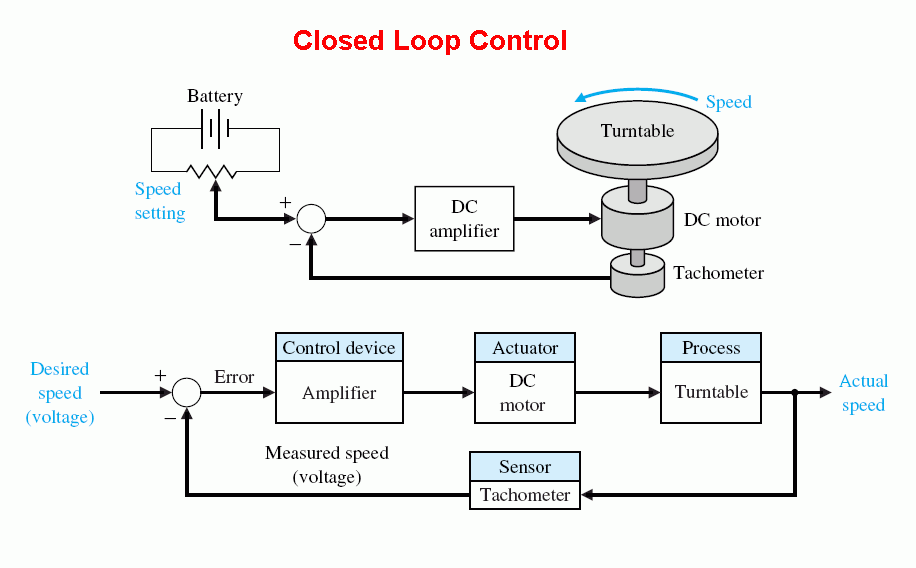
閉迴路控制 Closed-Loop (Feedback) Control
在馬達軸上加一個轉速計(tachometer)量測實際轉速,回授到比較器和設定值相減,得到誤差 \(e = r - y\),放大器依誤差驅動馬達。轉速一變慢,誤差變大,馬達電壓自動升高——這就是回授(feedback)。方塊圖中的四個角色:
- 控制器(control device):依誤差決定命令,例如放大器、PID、模糊控制器。
- 致動器(actuator):把命令變成實際的力或能量,例如馬達。
- 受控體(process/plant):被控制的對象,例如轉盤。
- 感測器(sensor):量測輸出並回授,例如轉速計。
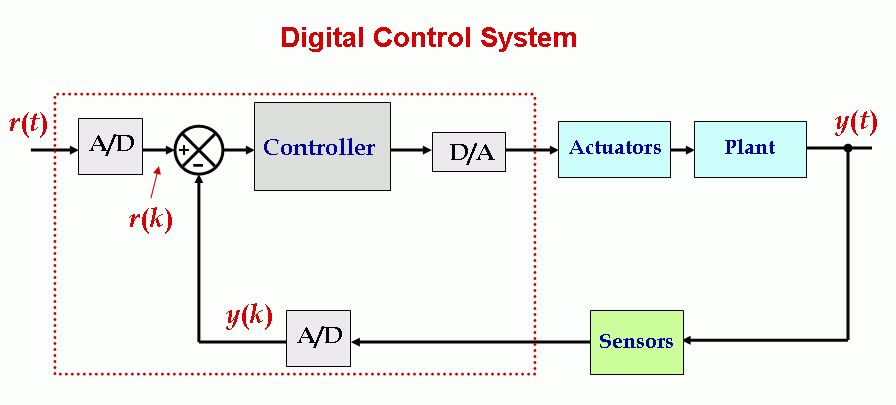
數位控制系統 Digital Control System
用電腦實作控制器時,連續訊號 \(r(t)\)、\(y(t)\) 先經 A/D 每隔一個取樣週期 \(T_s\) 取樣成數列 \(r(k)\)、\(y(k)\),控制演算法逐步算出命令 \(u(k)\),再經 D/A(通常保持到下一次取樣)驅動致動器。取樣要夠快(常取閉迴路頻寬的 10 倍以上),否則數位控制器的表現會比連續的差,甚至不穩定。
回授為什麼有用 Why Feedback Works
(補充)把馬達+轉盤近似成一階系統:時間常數 \(\tau\)、穩態增益 \(K\)(每伏特對應的轉速),負載干擾 \(d\) 換算成等效電壓、從受控體輸入端減掉:
$$\tau\,\dot\omega = -\omega + K\,(u-d) \quad\Longleftrightarrow\quad G(s) = \frac{K}{\tau s + 1}$$單位回授下,輸出對設定值與干擾的響應為
$$Y(s) = \frac{C(s)G(s)}{1+C(s)G(s)}\,R(s) \;-\; \frac{G(s)}{1+C(s)G(s)}\,D(s)$$設定值與干擾都是步階時,以終值定理(\(s\to 0\),\(G(0)=K\))比較三種控制器的穩態誤差 \(e_{ss}=r-y_{ss}\):
| 控制器 | \(C(s)\) | 穩態誤差 | 時間常數 |
|---|---|---|---|
| 開迴路(事先校正) | \(1/K\) | \(K\,d\)(干擾全部反映到輸出) | \(\tau\) |
| 比例回授 P | \(K_p\) | \(\dfrac{r + K\,d}{1+K_pK}\) | \(\dfrac{\tau}{1+K_pK}\) |
| 比例積分 PI | \(K_p + K_i/s\) | \(0\) | (二階,可能超越) |
回授把干擾的影響縮小成 \(1/(1+K_pK)\)、響應也快了同樣倍數(時間常數一欄指線性範圍;啟動時若馬達電壓頂到上限,實際會比較慢);比例增益越大越好,但只靠 P 永遠留下一點誤差,加上積分項才會歸零——這正是下一章 PID 控制的出發點。可在轉盤調速互動模擬中切換三種控制器、加上負載比較。
例:\(K\) = 10 rpm/V、設定 \(r\) = 33⅓ rpm、負載 \(d\) = 0.5 V。開迴路掉 5 rpm(15%);P 控制 \(K_p\) = 2 時 \(1+K_pK\) = 21,誤差 \((33.3+5)/21\) = 1.83 rpm,其中負載造成的只有 0.24 rpm;PI 則回到 33⅓ rpm。
原圖對照