Analog Implementation
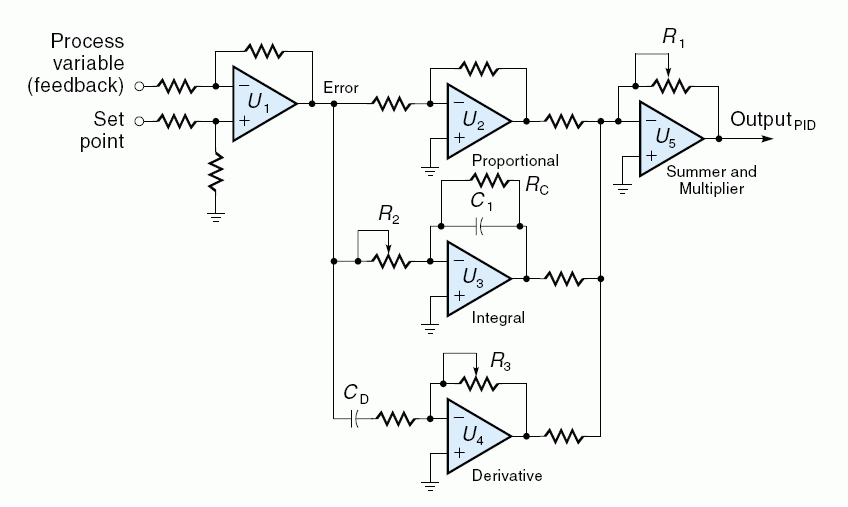
在微控制器普及以前,PID 是用運算放大器(OP Amp)做的:每個運算放大器配上電阻、電容,就能實現加減、放大、積分、微分。(電路依原講義重繪,分析為補充;運算放大器的基本電路見運算放大器(舊站)↗)
類比 PID 控制器 Analog PID Controller
理想運算放大器的兩個輸入端電壓相等、不吃電流,反相放大器的增益就是「回授阻抗/輸入阻抗」再加一個負號。逐級來看:
- U₁ 差動放大:四個電阻相等時輸出 \(e = SP - PV\),即誤差。
- U₂ 比例:反相放大,\(v_2 = -\dfrac{R_f}{R_i}\,e\)。
- U₃ 積分:回授是電容,\(v_3 = -\dfrac{1}{R_2C_1}\displaystyle\int e\,dt\)。原圖在電容旁並聯一個大電阻 \(R_C\),限制極低頻的增益,避免偏移電壓把積分器慢慢推到飽和。
- U₄ 微分:輸入是電容,\(v_4 = -R_3C_D\,\dfrac{de}{dt}\)。原圖在電容後串一個小電阻,限制高頻增益,否則雜訊會被無限放大。
- U₅ 加總:反相加法器(輸入電阻都為 \(R\)),三項加起來再反相回正:
原圖中 \(R_2\)、\(R_3\)、\(R_1\) 都畫成可變電阻:轉 \(R_2\) 調積分強弱、轉 \(R_3\) 調微分、轉 \(R_1\) 同時改變三項的整體增益——這就是類比控制器面板上那幾顆旋鈕。
例:流量的比例控制 Proportional Flow Control
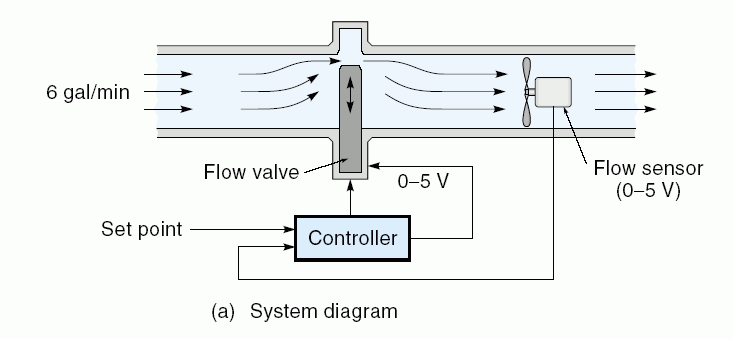
管路流量(約 6 gal/min)由流量感測器轉成 0~5 V,控制器比較設定值後輸出 0~5 V 驅動流量閥(見原圖 (a))。控制器只用比例控制:
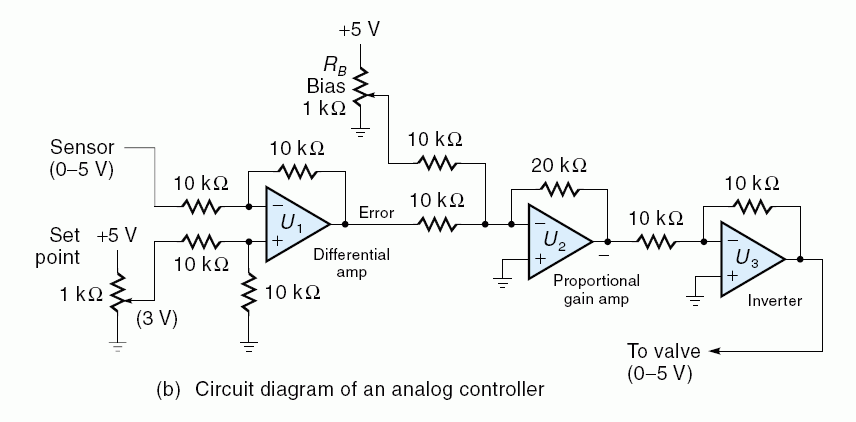
- U₁:四個 10 kΩ 的差動放大,輸出誤差 \(e = SP - PV\)。設定值由 1 kΩ 可變電阻從 +5 V 分壓得到(圖中設為 3 V)。
- U₂:反相加法器,輸入是誤差與偏壓 \(V_B\)(各經 10 kΩ),回授 20 kΩ,輸出 \(-2(e + V_B)\)。
- U₃:增益 1 的反相器,把符號轉回正:
比例增益 \(K_p\) = 20 kΩ/10 kΩ = 2;偏壓決定誤差為零時閥的開度。例如希望流量剛好在設定值時閥門電壓為 2.5 V,就把 \(V_B\) 調到 1.25 V;若流量變小使感測器降到 2.5 V,誤差 0.5 V,閥門電壓升到 \(2 \times 0.5 + 2.5\) = 3.5 V,閥開大、流量回升。只有比例控制時,負載一變就會留下穩態誤差,要靠手動調整偏壓(早期稱為 manual reset),這正是後來加入積分項(automatic reset)的原因。
原圖對照