模糊理論簡介
1965 年,美國加州大學柏克萊分校的 L. A. Zadeh 教授在《Information and Control》期刊發表〈模糊集合〉(Fuzzy Sets)一文,提出了模糊的概念。理論真正受到注目是在後來數十年的應用發展,例如日本仙台市地下鐵列車的自動駕駛(模糊控制的實用化)、模糊電腦的開發等,使「Fuzzy」一度成為新科技的代名詞。
模糊理論最主要的特色是「近似」:講究近似推理,不以精確計算為手段。乍聽之下似乎不符合科學實事求是的要求,但模糊理論允許不清晰的資訊輸入,經過模糊(近似)的推論,仍能得到正確的結果——這和人腦「過程模糊、結論清晰」的運作很像。實驗也顯示,模糊控制在精密定位上可達次微米級的誤差,並不只是「差不多」而已。
模糊集合 Fuzzy Sets
傳統(亞里斯多德式)的明確集合(crisp set)清楚界定「是否屬於」:自然數、三角形、汽車……一個物件不是屬於、就是不屬於,沒有「部分屬於」的中間地帶。這正好符合二元邏輯,但也帶來很大的限制——人類語言描述的事物往往是「大概的」「含糊的」:「很會打籃球」的「很會」難以用精確數字表達;看到喜歡的商品,是非常喜歡、有點喜歡,還是普通喜歡?
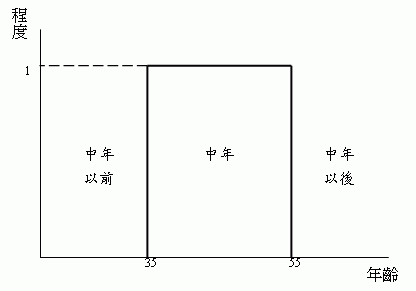
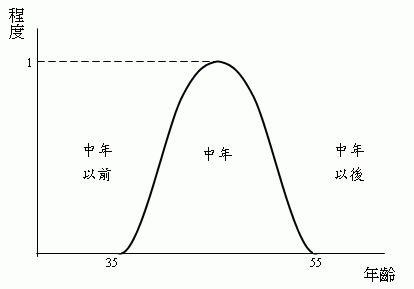
以「中年人」為例:假設中年人的中心是 45 歲、範圍在 35~55 歲。
- 明確集合的歸屬函數(membership function)只有 1(屬於)與 0(不屬於)兩個值,外形像方波:35~55 歲的人全都是「同等的中年」。
- 模糊集合的歸屬函數可以是三角形、鐘形等各種曲線:45 歲的「中年程度」為 1,其餘 35~55 歲的人介於 0 與 1 之間。依年齡就能從歸屬函數讀出「歸屬度」,知道這個年齡「有多中年」。
常用的歸屬函數形狀(補充,括號內為 Matlab 工具箱的函數名與參數):
上圖的模糊集合採 Matlab 的 pimf(x,[35 45 45 55])(補充);原講義只畫出鐘形示意,未指定函數。
模糊系統的三個步驟 Three Steps
以規則為基礎(rule-based)是模糊系統的骨幹:運用人的經驗,透過主觀制訂的規則把收到的資料轉成知識。精確的輸入如何變成模稜兩可的訊號、如何推論、最後又如何變回能夠執行的精確控制量,都靠人所建立的規則庫:
- 模糊化(fuzzification):用歸屬函數把明確的輸入轉成各模糊集合的歸屬度。
- 推論(inference):把歸屬度交給規則庫,依每條規則算出模糊的輸出。
- 解模糊化(defuzzification):把模糊的輸出還原成可以執行控制的明確數值。
推論與解模糊化的做法有兩大類:Mamdani 型與 Sugeno 型。
本頁文字摘自盧書豪同學的專題報告,僅做段落與用詞整理。投影片:fuzzy.ppt
原圖對照